Duża półoś orbity jest połową długości osi wielkiej elipsy i odpowiada średniej odległości ciała od centralnego obiektu. W przypadku planety poruszającej się wokół Słońca wyznacza ona rozmiar orbity, a razem z masą Słońca określa okres obiegu planety.
Kwadraty okresów obiegu planet są proporcjonalne do sześcianów wielkich półosi ich orbit (czyli ich średnich odległości od Słońca): T12T22=R13R23 gdzie RIndeks dolny 1 i TIndeks dolny 1 to długość półosi i okres obiegu pierwszej planety, RIndeks dolny 2 i TIndeks dolny 2 - długość półosi i okres obiegu drugiej planety.
Elipsa jako model orbity
Na podstawie dokładnych danych zebranych przez Tycho Brahe, Johannes Kepler przeanalizował pozycje wszystkich znanych planet i Księżyca na niebie, zaznaczając ich pozycje w stałych odstępach czasu. Na podstawie tej analizy sformułował trzy prawa, które omówimy w tym podrozdziale.
W czasach Keplera przeważał pogląd, że wszystkie orbity planetarne są okrągłe. Dane zarejestrowane dla Marsa stanowiły największe wyzwanie dla tego założenia i w końcu zachęciły Keplera, by zmierzyć się z tym powszechnym przekonaniem.
Pierwsze prawo Keplera (ang. Kepler’s first law) stwierdza, że każda planeta porusza się po elipsie, a Słońce znajduje się w jednym z ognisk tej elipsy. Elipsa jest definiowana jako zbiór wszystkich punktów, których suma odległości od każdego z dwóch punktów, zwanych ogniskami elipsy, jest stała.
Elipsa to zbiór punktów których suma odległości od obu ognisk jest jednakowa (Rys.1.).
Parametry charakteryzujące elipsę to: a - półoś wielka, która jest jednocześnie średnią odległością planety od Słońca, b - półoś mała, c - odległość ogniska od środka elipsy.
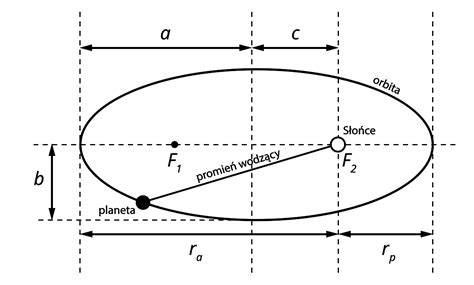
Ilustracja 13.16 (a) Elipsa jest krzywą, którą tworzy zbiór wszystkich punktów płaszczyzny, dla których suma odległości od jej ognisk ( f 1 i f 2 ) ( f 1 i f 2 ) jest stała. Na podstawie tej definicji można narysować elipsę w następujący sposób. Umieść szpilkę w każdym z ognisk, a następnie zamocuj kawałek sznurka pomiędzy szpilkami i owiń pętelkę wokół ołówka. Utrzymując stale naciągnięty sznurek, narysuj ołówkiem dookoła ognisk pełny obwód krzywej zamkniętej.
Jeśli dwa ogniska znajdują się w tym samym miejscu, to w wyniku tej procedury otrzymamy okrąg, szczególny przypadek elipsy.
W przypadku orbity eliptycznej, jeśli m ≪ M m ≪ M , to ciało o masie m m porusza się po elipsie wokół ciała o masie M M znajdującego się w jednym z ognisk. Dokładniej mówiąc, oba ciała poruszają się po własnych elipsach wokół ich wspólnego środka masy.
Duża półoś elipsy
Dla każdej elipsy, długość jej półosi wielkiej jest zdefiniowana jako połowa odległości położenia ciała w peryhelium i aphelium.
Na Ilustracji 13.17 półoś ta jest równa połowie odległości od miejsca startu do lądowania po przeciwnej stronie osi wielkiej elipsy.
Parametr a oznacza dużą półoś elipsy, czyli odcinek łączący środek elipsy z jej najbardziej oddalonym punktem na osi wielkiej. Cała oś wielka ma długość 2a.
W przypadku orbity kołowej obie półosie mają tę samą długość, a duża półoś jest równa promieniowi okręgu. Dla orbity eliptycznej duża półoś jest większa od małej półosi.
W przybliżeniu duża półoś jest średnią odległością planety od Słońca, chociaż planeta nie pozostaje przez cały czas w tej samej odległości od centralnego ciała.
Peryhelium, aphelium i mimośród
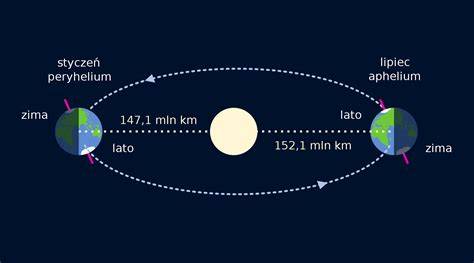
Dla orbity eliptycznej, punkt największego zbliżenia planety do Słońca nazywa się peryhelium (ang. perihelion). Jest to punkt A A na Ilustracji 13.16. Najdalszy punkt zwany jest aphelium (ang. aphelion). Jest to punkt B B na tym rysunku.
Punkt orbity najdalszy Słońcu nazywa się apheliumaphelium, punkt najbliższy - peryheliumperyhelium.
W przypadku Księżyca krążącego po orbicie eliptycznej wokół Ziemi, punkty te są nazywane odpowiednio perygeum i apogeum.
Innym pojęciem używanym do opisu elipsy jest mimośródmimośród, zwany również ekscentrycznością: e=ca
Parametr ten dla elipsy przyjmuje wartości z zakresu ⟨ 0 ; 1 ) . Mimośród wskazuje, jak wydłużona jest elipsa. Gdy mimośród równy jest zeru, elipsa staje się okręgiem. Im jest bliższy jedności, tym bardziej wydłużona i spłaszczona jest elipsa.
Stała e e jest zwana mimośrodem. Wartości stałych α α i e e określają, która z czterech krzywych stożkowych reprezentuje trajektorię obiektu astronomicznego.
W przypadku elipsy, mimośród określa jak bardzo jest ona spłaszczona. Okrąg ma mimośród równy zero, a bardzo spłaszczona, wyciągnięta elipsa ma mimośród o wartości bliskiej jedności.
Krzywe stożkowe a orbity
Istnieje kilka postaci matematycznych równania elipsy. Wszystkie one są szczególnym przypadkiem bardziej ogólnego równania krzywych stożkowych. Istnieją cztery różne krzywe stożkowe i wszystkie z nich spełniają równanie: . α r = 1 + e cos θ . α r = 1 + e cos θ . 13.10
Jedną z największych zalet stosowania prawa powszechnego ciążenia, w którym siła jest odwrotnie proporcjonalna do kwadratu odległości, jest to, że gdy połączymy go z drugą zasadą dynamiki Newtona, to rozwiązaniem tego układu równań będzie trajektoria będąca krzywą, która jest jedną z krzywych stożkowych.
Każda trajektoria, którą podąża ciało o masie m po orbicie jest, jedną z czterech krzywych stożkowych: okręgiem lub elipsą w przypadku zamkniętych (czyli związanych) orbit albo parabolą lub hiperbolą w przypadku otwartych (czyli niezwiązanych) orbit.
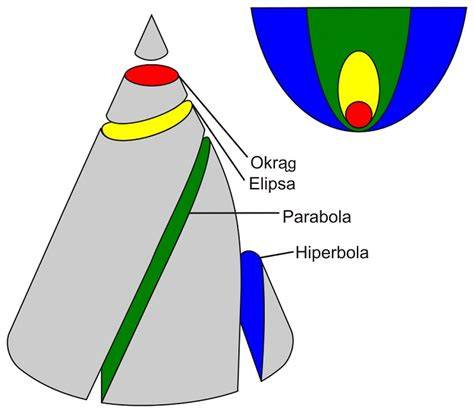
Wszystkie krzywe stożkowe przedstawiono na Ilustracji 13.18.
Ruch tego ciała jest określony przez energię i kierunek jego ruchu. Jeśli energia całkowita ciała jest ujemna, to wtedy 0 ≤ e < 1 0 ≤ e < 1 , i Równanie 13.10 opisuje orbitę zamkniętą (związaną) - elipsę w przypadku, gdy 0 < e < 1 0 < e < 1 , lub okrąg, gdy e = 0 e = 0 .
Na podstawie Równania 13.10 można zauważyć, że gdy e = 0 e = 0 , to r = α r = α , więc promień trajektorii ciała jest stały.
Jeśli całkowita energia ciała jest dokładnie równa zero, to e = 1 e = 1 i trajektorią ruchu jest parabola. Przypomnijmy, że satelita o całkowitej energii równej zero porusza się z prędkością równą dokładnie drugiej prędkości kosmicznej.
W końcu jeśli całkowita energia ciała jest dodatnia, to e > 1 e > 1 , więc trajektorią jest hiperbola. Te dwie ostatnie krzywe reprezentują orbity ciał niezwiązanych grawitacyjnie, gdzie ciało o masie m m mija ciało o masie M M tylko jeden raz.
Ta sytuacja została zaobserwowana w przypadku kilku komet, które zbliżyły się do Słońca, a potem oddaliły się, by już nigdy do niego nie powrócić.
Ograniczyliśmy się tylko do przypadków, w których mniejsza masa (planeta) krąży wokół znacznie większej, a co za tym idzie, nieruchomej masy (gwiazdy). Jednak Równanie 13.10 odnosi się także do dowolnych dwóch oddziałujących grawitacyjnie ciał.
Oba ciała poruszają się wówczas po krzywych stożkowych o takim samym kształcie. Kształt ten zależy od całkowitej energii i momentu pędu układu, przy czym środek masy układu znajduje się w jednym z ognisk tej krzywej.
Stosunek rozmiarów ich torów ruchu jest odwrotnie proporcjonalny do stosunku ich mas.
Duża półoś a okres obiegu
Trzecie prawo Keplera to zależność między okresami obiegu planet i odległościami planet od Słońca. Kwadraty okresów obiegu planet są proporcjonalne do sześcianów wielkich półosi ich orbit (czyli ich średnich odległości od Słońca): T12T22=R13R23
Trzecie prawo Keplera można wyrazić w innej postaci: Iloraz sześcianu średniej odległości r planety od Słońca i kwadratu okresu obiegu T jest wartością stałą.
Trzecie prawo Keplera dotyczy orbit eliptycznych, ale dla uproszczenia Elipsy, po których poruszają się planety, uzasadnimy je w odniesieniu do okręgów.
Na przykład mała półoś orbity Ziemi jest tylko o ok. 0,014% krótsza od wielkiej.
Załóżmy, że planeta o masie m porusza się pod wpływem siły grawitacji wokół Słońca o masie M po okręgu o promieniu r.
Na s. 37 wykazaliśmy, że planeta porusza się z prędkością: v= GM r
Jak wiemy, w ruchu jednostajnym po okręgu prędkość wynosi: v = 2rr . T
Zatem po przyrównaniu i podniesieniu do kwadratu powyższych wzorów otrzymamy: GM = 4r2 r2 r T2
czyli: T2 4r2 r3 GM =
Wielkość po prawej stronie równania zależy nie od właściwości planety, a jedynie od masy Słońca. W takim razie również iloraz po lewej stronie musi być taki sam dla wszystkich ciał krążących wokół Słońca.
W ten sposób udowodniliśmy III prawo Keplera dla orbit kołowych, ponieważ dla takiej orbity wielka półoś a jest równa promieniowi r.
Trzecie prawo Keplera w różnych sytuacjach można zapisać następująco: T2 = 4r2 a3 GM
W przypadku orbit eliptycznych obowiązuje podobny wzór - wystarczy promień zastąpić wielką półosią.
Wartość tej stałej dla planet w Układzie Słonecznym, zwanej heliocentryczną stałą grawitacji wynosi: GM4π2=3,36⋅1018m3s2
| Wielkość | Znaczenie |
|---|---|
| a | duża półoś orbity |
| T | okres obiegu |
| M | masa centralnego ciała |
| G | stała grawitacji |
Wyznaczanie okresu z dużej półosi
Trzecie prawo Keplera pozwala wyznaczyć okres ruchu planety po orbicie eliptycznej na podstawie długości jej dużej półosi.
Dla ciała poruszającego się wokół Słońca zależność ma postać:
T2a3=4π2GM
Po przekształceniu otrzymujemy:
T=2πa3GM
Okres obiegu rośnie wraz z długością dużej półosi. Planeta znajdująca się średnio dalej od Słońca porusza się po większej orbicie i potrzebuje więcej czasu na wykonanie pełnego obiegu.
Współczynnik proporcjonalności zależy od masy centralnego ciała, a nie od masy planety, jeśli masa planety jest znacznie mniejsza od masy Słońca.
Kiedy Kepler formułował swoje prawa, mówił o planetach krążących wokół Słońca. Jednak jest to zależność ogólna i dotyczy planet w dowolnym układzie planetarnym.
Trzecie prawo Keplera ma zastosowanie także w przypadku satelitów (sztucznych i naturalnych) tej samej planety.
Pamiętaj jednak, że dla planet krążących wokół różnych gwiazd oraz dla satelitów różnych planet masy M są różne, a co za tym idzie - różne są wartości stałej GM.
Prawa Keplera opisują ruch nie tylko planet wokół Słońca, ale też ruch satelitów naturalnych i sztucznych wokół planet.
Można je zastosować zawsze wtedy, gdy wokół masywnego ciała krążą ciała o masie znacznie mniejszej, którą można pominąć w porównaniu z masą ciała centralnego.
Prędkość na orbicie eliptycznej
Drugie prawo Keplera (ang. Kepler’s second law) mówi, że prędkość polowa planety na orbicie jest stała.
Prędkość polową planety definiujemy jako stosunek pola powierzchni zakreślonego przez promień wodzący planety do czasu, w którym planeta przebywa, odpowiadającą temu polu odległość po orbicie.
W równych odstępach czasu promień wodzący planety, poprowadzony od Słońca, zakreśla równe pola. Jest to równoznaczne ze stwierdzeniem, że prędkość polowa każdej planety jest stała.
Porównując obszary zacienione na rysunku i odległości przebyte przez planetę po obwodzie elipsy w każdym z tych przypadków widzimy, że aby zacienione pola powierzchni były równe, planeta musi przyspieszać, gdy zbliża się do Słońca i spowalniać w miarę oddalania się od niego.
Takie zachowanie jest całkowicie zgodne z zasadą zachowania energii (Równanie 13.5).
Z II prawa Keplera wynika, że w pobliżu peryhelium, gdy planeta jest najbliżej Słońca, porusza się z największą prędkością. W pobliżu aphelium - najdalej od Słońca prędkość planety jest najmniejsza.
Czas potrzebny, by planeta przemieściła się z położenia A A do B B, zakreślając powierzchnię S 1 S 1 , jest dokładnie równy czasowi potrzebnemu by planeta przemieściła się z położenia C C do D D, zakreślając powierzchnię S 2 S 2 oraz dokładnie taki sam, by przemieściła się ona z położenia E E do F F, zakreślając powierzchnię S 3 S 3 , pod warunkiem, że wszystkie te trzy pola powierzchni są takie same: S 1 = S 2 = S 3 S 1 = S 2 = S 3 .
Zmiany prędkości planety na orbicie eliptycznej przewidziane przez drugie prawo Keplera wynikają z zasady zachowania momentu pędu, która mówi, że moment pędu ciała jest stały, jeśli nie działa na nie moment siły.
Siła grawitacji, działająca na planetę, jest w każdym momencie skierowana wzdłuż promienia wodzącego planety. Moment siły grawitacji względem osi obrotu zdefiniowany jako iloczyn wektorowy wektora wodzącego i wektora siły grawitacji jest więc równy zeru.
Moment pędu planety pozostaje stały.
Związek dużej półosi z momentem pędu
Przypomnijmy definicję momentu pędu L → = r → × p → L → = r → × p → z rozdziału Moment pędu.
W przypadku ruchu po orbicie, L → L → jest momentem pędu planety orbitującej wokół Słońca, r → r → jest wektorem promienia wodzącego planetę o początku na Słońcu i końcu w danym punkcie orbity, w którym znajduje się planeta, a p → = m v → p → =m v → jest chwilową wartością pędu planety w danym punkcie na orbicie.
Gdy planeta porusza się po orbicie, wektor p → p → jest zawsze styczny do tej orbity.
Możemy rozłożyć wektor pędu na dwie składowe: składową p → równ p → równ skierowaną do środka orbity ku Słońcu i równoległą do promienia wodzącego r → r → oraz składową p → prost p → prost prostopadłą do promienia wodzącego r → r → .
Iloczyn wektorowy momentu pędu można wówczas zapisać jako: L → = r → × p → = r → × ( p → równ + p → prost ) = r → × p → równ + r → × p → prost . L → = r → × p → = r → × ( p → równ + p → prost ) = r → × p → równ + r → × p → prost .
Pierwszy składnik jest równy zero ponieważ wektor r → r → jest równoległy do p → równ p → równ , a w przypadku drugiego składnika r → r → jest prostopadły do p → prost p → prost , więc wartość iloczynu wektorowego redukuje się do L = r p prost = r m v prost L = r p prost = r m v prost .
Zwróćmy uwagę, że moment pędu nie zależy od p równ p równ . Ponieważ siła grawitacji jest skierowana tylko w kierunku promienia wodzącego, może ona zmieniać tylko składową p równ p równ , a nie p prost p prost , dlatego moment pędu musi pozostać stały.
Rozpatrzmy teraz Ilustrację 13.21. Powierzchnia Δ S Δ S małego, zacienionego trójkąta jest zakreślana w czasie Δ t Δ t .
Prędkość planety jest styczna do toru jej ruchu i tworzy kąt θ θ z kierunkiem promienia wodzącego.
W związku z tym składowa prędkości prostopadła do promienia wodzącego jest równa v prost = v sin θ v prost = v sin θ .
W czasie Δ t Δ t planeta przebywa odległość Δ l = v Δ t sin θ Δ l = v Δ t sin θ wzdłuż kierunku prostopadłego do r r.
Ponieważ powierzchnia trójkąta jest równa połowie długości jego podstawy ( r ) (r) razy wysokość trójkąta ( Δ l ) ( Δ l ) , to dla małych przemieszczeń powierzchnia trójkąta wynosi Δ S = 1 2 r Δ l Δ S = 1 2 r Δ l .
Podstawiając Δ l Δ l oraz mnożąc licznik i mianownik przez m m, a następnie przekształcając, otrzymujemy: Δ S = 1 2 r Δ l = 1 2 r ( v Δ t sin θ ) = 1 2 m r ( m v sin θ Δ t ) = 1 2 m r ( m v prost Δ t ) = L 2 m Δ t . Δ S = 1 2 r Δ l = 1 2 r ( v Δ t sin θ ) = 1 2 m r ( m v sin θ Δ t ) = 1 2 m r ( m v prost Δ t ) = L 2 m Δ t .
Zatem prędkość polowa jest równa:
ΔSΔt=L2m
Jeżeli moment pędu L oraz masa planety m pozostają stałe, stosunek zakreślonego pola do czasu także pozostaje stały.
Prędkość w peryhelium i aphelium
Porównajmy momenty pędu, gdy planeta znajduje się najbliżej i najdalej od Słońca (Rys. 3).
Wektor pędu p→=mv→ jest w tych punktach prostopadły do promienia wodzącego planety r→.
Wartość momentu pędu można więc przedstawić jako iloczyn wartości pędu i promienia wodzącego.
Przyrównując wartości momentu pędu w punktach o maksymalnej i minimalnej odległości od planety, otrzymujemy: rmin⋅vmax=rmax⋅vmin
Po przekształceniach równanie to można przedstawić w postaci: vmaxvmin=rmaxrmin
Im bardziej wydłużony kształt orbity, tym większy stosunek maksymalnej do minimalnej prędkości planety.
Orbita transferowa i duża półoś
Ludzie marzyli o podróżowaniu na inne planety naszego Układu Słonecznego, od kiedy tylko zostały one odkryte. Ale w jaki sposób można najłatwiej do nich dotrzeć?
Najbardziej efektywna metoda została podana w 1925 roku przez Waltera Hohmanna. Zainspirowała go jedna z popularnych w tamtych czasach powieści science fiction. Metoda ta nazywa się teraz manewrem transferowym Hohmanna.
W przypadku podróży pomiędzy dwoma orbitami kołowymi transfer odbywa się po eliptycznej orbicie transferowej Hohmanna, która jest styczna do tych orbit w aphelium i peryhelium elipsy.
W przypadku podróży z Ziemi na Marsa orbita transferowa ma peryhelium na orbicie Ziemi i aphelium na orbicie Marsa.
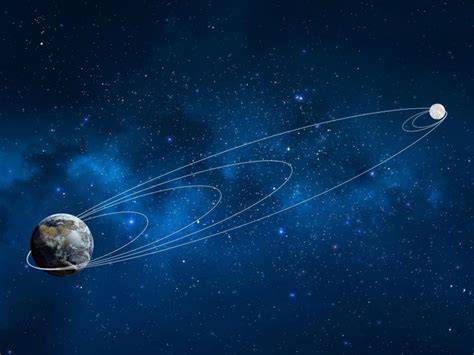
W związku z tym przemieszczając się z jednej orbity kołowej o promieniu r 1 r 1 do drugiej orbity kołowej o promieniu r 2 r 2 , aphelium elipsy transferowej znajduje się na większej orbicie kołowej, a peryhelium na mniejszej orbicie.
Półoś wielka oznaczona na rysunku symbolem a a jest wówczas równa a = 1 2 ( r 1 + r 2 ) a = 1 2 ( r 1 + r 2 ) .
Duża półoś orbity transferowej jest więc średnią arytmetyczną promieni obu orbit kołowych.
Rozważmy przypadek podróży z Ziemi na Marsa. W tej chwili zignorujemy obecność obu planet i założymy, że jesteśmy sami na orbicie Ziemi i chcemy przenieść się na orbitę Marsa.
Dzięki Równaniu 13.9 opisującemu energię całkowitą możemy zauważyć, że całkowita energia statków kosmicznych na dalszej orbicie (Marsa) jest większa (mniej ujemna) niż na bliższej orbicie (Ziemi).
Aby przemieścić się po elipsie transferowej z orbity Ziemi, będziemy musieli zwiększyć naszą energię kinetyczną, czyli musimy zwiększyć prędkość.
Najbardziej skuteczną metodą jest bardzo szybkie przyspieszanie po orbicie kołowej w obszarze, w którym tor ciała na tej orbicie pokrywa się z torem na elipsie transferowej.
Po przybyciu na orbitę Marsa potrzebny będzie kolejny impuls zmiany prędkości, aby wejść na tę orbitę, gdyż inaczej pozostalibyśmy na transferowej orbicie eliptycznej i po prostu wrócilibyśmy z powrotem do peryhelium, skąd startowaliśmy.
Podczas podróży powrotnej wystarczy w każdym punkcie orbity transferowej zmienić kierunek przyspieszenia na przeciwny.
Aby wejść na elipsę transferową, a następnie z niej zejść, musimy znać prędkość na każdej orbicie kołowej i prędkości w aphelium i peryhelium orbity transferowej.
Wymagana zmiana prędkości jest po prostu różnicą pomiędzy prędkością na orbicie kołowej i eliptycznej w każdym z tych punktów.
Prędkości na orbitach kołowych możemy wyznaczyć z Równania 13.7.
Wymaganą prędkość na orbicie eliptycznej możemy wyznaczyć z Równania 13.11.
Energia całkowita na orbicie eliptycznej wynosi: . E = − G m M S 2 a , E=− G m M S 2 a , 13.11 gdzie M S M S jest masą Słońca, a a a jest długością półosi transferowej orbity eliptycznej.
Co ciekawe, równanie to ma taką samą postać jak Równanie 13.9 dla orbity kołowej, tylko zamiast długości promienia orbity kołowej występuje w nim długość półosi transferowej orbity eliptycznej.
Ponieważ znamy energię potencjalną z Równania 13.4, możemy obliczyć energię kinetyczną, a tym samym wymaganą prędkość w każdym z interesujących nas punktów na elipsie.
Po pierwsze, nie uwzględniliśmy grawitacyjnej energii potencjalnej związanej z obecnością Ziemi i Marsa na orbicie oraz mechaniki procesu lądowania na Marsie.
W praktyce, by dotrzeć do Marsa musimy uwzględnić te czynniki w obliczeniach.
Po drugie, ważna jest koordynacja czasowa transferu. Nie chcesz przecież przybyć na orbitę Marsa i stwierdzić, że w danym miejscu orbity akurat go nie ma.
Musimy opuścić Ziemię w odpowiednim momencie tak, aby Mars był w aphelium naszej orbity transferowej, gdy dotrzemy na miejsce.
Taka okazja zdarza się mniej więcej co 2 lata.
Powrót także wymaga właściwej koordynacji czasowej.
Całkowity czas podróży wynosi prawie 3 lata!
Są jeszcze inne opcje, które umożliwiają szybszy przelot, w tym wykorzystanie asysty grawitacyjnej Wenus.
Jednak wiążą się one z dodatkowym wydatkiem energetycznym i zagrożeniem dla życia astronautów.
Przykład: odległość Merkurego od Słońca
Okres obiegu Merkurego wokół Słońca P = 88 dni, a okres obrotu wokół osi T = 59 [dni]. Orbita planety jest elipsą o dużej półosi a = 0,39 [au] i mimośrodzie e = 0,21.
Jaka jest odległość Merkurego od Słońca, w momencie, gdy dla obserwatora znajdujące się na powierzchni planety Słońce zatrzymuje się względem horyzontu?
Przyjmij, że oś obrotu Merkurego jest prostopadła do jego orbity.
W równych odstępach czasu promień wodzący planety, poprowadzony od Słońca, zakreśla równe pola.
Oznaczamy:
- T - okres obiegu Merkurego wokół Słońca,
- P - okres obrotu planety.
Słońce w momencie przechodzenia Merkurego przez peryhelium tworzy pętlę retrogradacyjną (ruch wsteczny - czas trwania kilkanaście dni ziemskich - ten trwa około 8 dni).
W momencie przejścia Słońca przez południk zatrzyma się ono (prędkość rotacji równa prędkości obiegu), a następnie zawróci (prędkość obiegu większa od prędkości rotacji), po czym znów się zatrzyma (prędkość rotacji równa prędkości obiegu) i podąży ku zachodowi.
Analogicznie podczas zachodu: Słońce chowa się pod horyzontem po czym wschodzi (ale po zachodniej stronie nieba merkuriańskiego), by ostatecznie zniknąć pod widnokręgiem.
ODP. r = 0,31 [au]
Znaczenie dużej półosi w astronomii
Na podstawie obserwacji prowadzonych z Ziemi możemy wyznaczyć okres obiegu księżyca dowolnej planety oraz wielką półoś jego orbity.
Znajomość okresu obiegu i dużej półosi pozwala wyznaczyć masę planety lub gwiazdy.
Duża półoś opisuje rozmiar orbity, natomiast mimośród opisuje jej kształt.
W przypadku orbity eliptycznej duża półoś nie oznacza chwilowej odległości planety od Słońca, lecz parametr całej orbity, związany z odległościami w peryhelium i aphelium.
- mimośród - wielkość charakteryzująca kształt orbity, opisywanej równaniem parametrycznym krzywej stożkowej;
- aphelium - punkt na orbicie ciała niebieskiego krążącego wokół Słońca, znajdujący się w miejscu największego oddalenia tego ciała od Słońca;
- peryhelium - punkt na orbicie ciała niebieskiego obiegającego Słońce, znajdujący się w miejscu największego zbliżenia obu ciał.